使用预定义耦合手动定义多物理场模型
在定义多物理场模型的物理场时,您可以希望采用增量策略,即先逐个添加单个物理场接口,然后手动添加所有预定义的多物理场耦合。在 COMSOL Multiphysics® 中,我们将这种仿真策略称为使用预定义耦合的手动方法。这种方法与 完全自动化的方法 形成鲜明对比——后者的耦合流程完全由系统自动完成;同时又和 使用用户自定义耦合的手动方法 有所区别,后者设计更多手动操作。本文将解释使用预定义耦合的手动方法,并进一步说明其用法。
何时使用预定义耦合的手动方法
多物理场模型中描述的每个物理现象都可能包含复杂的运行条件、材料属性、初始条件和边界条件。这些参数需要在模型中包含的每个物理场接口的物理场设置中进行定义。
为了掌控建模过程的每一步,最好一次引入一个物理场,并在添加每个物理场后验证结果。这种逐步递进的策略能更有效地发现模拟中的错误以及在 COMSOL Multiphysics® 用户界面(UI)中输入设置时的疏漏。此外,每次想验证某个物理场接口的公式或输入是否正确时,都需要求解整个多物理场模型方程组,这可能非常耗时且计算成本高。采用此方法可同时检查并验证每个物理场的实现及结果。
使用预定义耦合的手动方法即为这种策略:每次仅添加一个物理场接口,并在添加更多耦合物理场接口时手动添加预定义的多物理场耦合,逐步构建出完整的物理场模型。随着模型复杂度增加和涉及的物理场接口增多,这种循序渐进的策略的实用性愈发凸显。下文将介绍这种方法的逻辑及实施步骤。
 A model of a busbar, showing the electric potential in a multislice plot in rainbow.
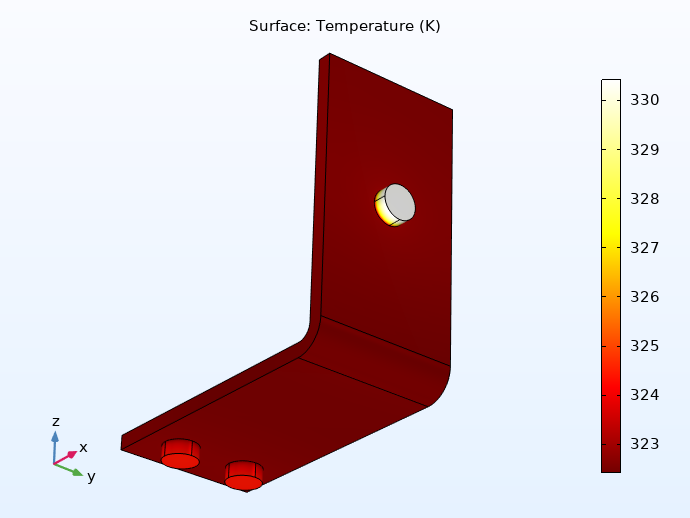 A model of a busbar showing heat transfer and electromagnetic heating its surface in a red–white color gradient.
实现该方法的步骤
手动方法的步骤顺序包括在模型中添加、设置并计算各物理场接口或物理场接口耦合的解。该过程重复进行,直至完成所有物理接口及多物理耦合的设置。
顺序建模策略的目的是将模型构建过程分步骤进行,以简化操作。因此,使用顺序方法的一般流程如下:
- 添加物理场接口
- 定义物理场设置
- 定义多物理场耦合(仅在添加多个物理场接口后可用)
- 打开 添加多物理场 窗口
- 添加适当的多物理场耦合以结合参与的物理场接口
- 为多物理场模型添加独立的研究
- 计算研究
- 检查结果
- 对于每个后续的物理场组合,重复步骤 1 至 4
当模型组件中包含多个物理场接口时,即可添加多物理场耦合。此时,模型树中会自动出现一个 多物理场 节点。通过该节点或 物理场 选项卡中的相应按钮,可打开 添加多物理场 窗口。在此窗口中,您可以选择或取消选择要耦合的物理场接口。根据您所选物理场接口的组合,软件将提供不同的多物理场耦合选项(如下图所示)。至少需选择两个物理场接口,才能在 添加多物理场 窗口中显示多物理场耦合的选项。
 3 side-by-side screenshots showing the Add Multiphysics window and different multiphysics couplings you can implement in a model.
使用 添加多物理场 窗口在相应的物理场接口之间实现多物理场耦合。请注意,可用的耦合类型会根据所选物理场接口的组合而有所不同。
在另一篇讨论定义多物理场模型 全自动方法 的文章中,我们讨论了一个值得注意的优势:软件会自动处理模型中物理场接口组合的最佳研究和求解器设置。添加多物理场 窗口与手动逐个添加物理场接口具有相同优势。通过此方式将多物理场耦合添加到模型组件后,软件会自动调整每个参与其中的物理场接口的设置。这使得即使未使用全自动方法,仍可以使用该功能。
接下来,我们将通过一个教程模型来演示这一方法的使用。
示例演示:电阻加热与热膨胀仿真
为了演示该方法,我们可以重新查看 热微执行器教程模型 的热-电-机械("tem")版本,该模型位于案例库中 COMSOL Multiphysics 分类下的 多物理场 分支下。假设除物理场设置外,模型设置的所有其他细节均已完成,我们将重点关注在模型中如何定义多物理场耦合。
由于采用顺序策略,我们首先需确定各项分析的执行顺序。在微执行器模型中,先给两个热臂端锚点施加电势。当电流流经热臂时,电阻加热导致其温度升高,进而引发热膨胀。冷臂膨胀程度较小,因此执行器沿负 y 方向发生变形。
这意味着此过程以电势开始,随后感应电流引起温度升高,进而导致结构变形。物理现象发生的自然顺序决定了分析的顺序:
- 执行电场分析
- 执行电-热分析
- 求解考虑电、热和结构效应的完整多物理场模型方程
需要注意的是,一般情况下,采用此方法时,我们可以按任意顺序添加和定义物理场接口。在本例中,仅有一种特定顺序有意义,因为在没有电流的情况下计算热模型只会得到均匀的温度场。没有温度场变化,执行结构分析是没有意义的。现在,让我们按照上述步骤实行顺序策略。
电场分析
为执行电场分析,我们首先将 电流 接口添加到模型组件中,并通过添加边界条件来定义物理场设置。然后,使用之前添加的稳态研究,计算并获得微执行器的电势结果。
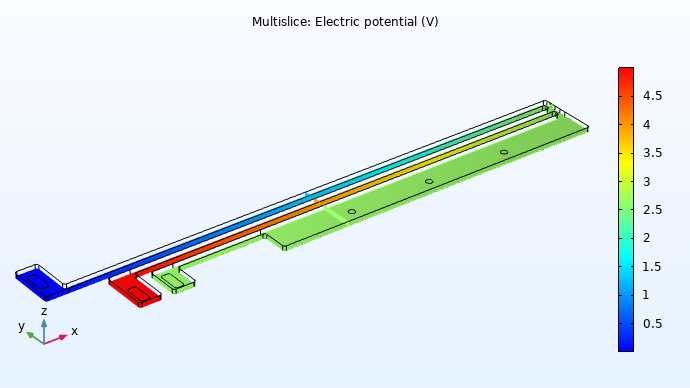
微执行器电场分析的电势结果图。
在完成此单一物理场模型研究的计算后,需要验证结果的准确性。若结果准确,可继续进行第二项研究——电热分析。若结果不准确,则需在此阶段排查并修正模型中的错误。如上图所示,结果显示整个器件的电势范围为 0–5 伏特,其中最高值出现在中间的热臂锚点,最低值出现在长热臂的锚点。这些结果与我们定义的物理场模型一致,且符合预期,因为我们在中间热臂的锚点施加了 5 伏特的电势,长热臂的锚点接地,而所有其他表面均处于电气绝缘状态。
电-热分析
在验证了微执行器的电气分析结果后,我们可以继续进行设备的电热分析。为了使结果更加有序,建议使用多个研究。我们在模型组件中添加一个新的稳态研究,利用该研究同时求解电场和传热接口方程。为此,我们向模型组件中添加了 固体传热 接口。再次添加定义微执行器中传热所需的物理场节点。随后,我们需要执行多物理场耦合以连接各物理场接口。为此,可打开 添加多物理场 窗口,选择需耦合的两个物理场接口,在 求解 列中仅选择第二个研究,选中 焦耳热 选项,将其添加到组件中。
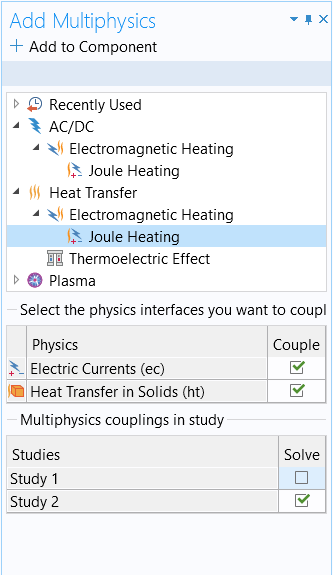
包含上文所述电气热分析选项的 添加多物理场 窗口。
现在,我们可以计算模型组件的第二个研究。完成求解后,将获得微执行器的温度分布图和等温线图。
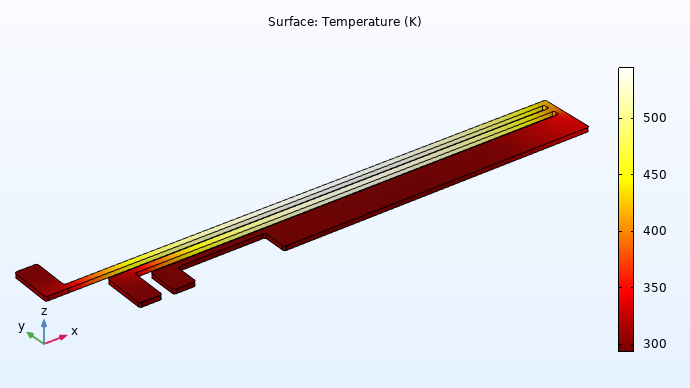
微执行器电热分析的温度分布图。
再次检查结果。如果结果准确且模型行为符合预期,我们可以继续。在此,最高温度出现在两个热臂之间。当向热臂的锚点或冷臂方向移动时,温度升幅极小(甚至无变化)。这些结果符合预期,因为两个热臂之间施加了电势差,通过电阻损耗产生热量。同时,微执行器通过薄空气层在所有边界处对流冷却,使温度接近环境温度。
电-热-结构分析
至此,我们将进入包含结构效应的完整多物理场模型。首先,在模型组件中添加 固体力学 接口作为第三个物理场接口。接下来,需要新建一个稳态研究,并选中所有三个物理场接口进行求解。最后,为实现传热与固体力学的耦合,打开 添加多物理场 窗口,选择需要耦合的两个物理场接口,并选择 热应力,实体 来实现多物理场耦合。为了保持结构、热和多物理场分析的独立性,我们仅在第三个研究中求解耦合项。
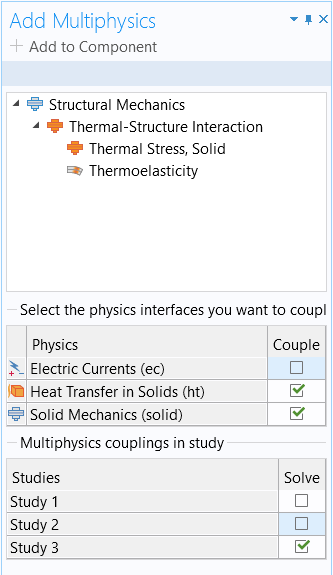
添加多物理场 窗口,其中包含了如上文所述的完整多物理场分析选项。
现在,我们可以选择 研究 3 节点,并计算该节点以求解模型方程。计算完成后,将生成三个新的结果图,分别显示微执行器的电、热和结构力学的结果。选择新生成的应力图可发现,两个热臂之间产生热应力和应变,导致热臂膨胀并使执行器弯曲。
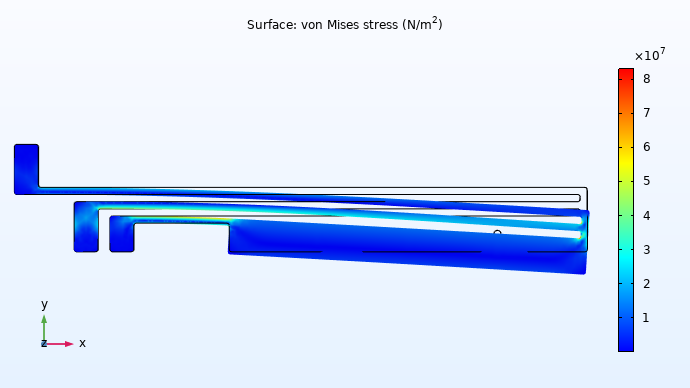
热微执行器多物理场分析得到的 von Mises 应力分布结果。图中黑色几何轮廓表示执行器几何的原始配置,可直观看出其由于热膨胀而变形的程度。请注意,本次结果使用的变形比例因子约为 6.6。
您可以观看下方教程视频,了解使用此方法的详细分步过程演示。
教程视频:使用预定义耦合的手动方法定义多物理场模型
仿真练习
您可以通过下方列出的后续建模仿真练习,动手实践本文所学知识。每个建模练习的指导说明包含完成练习所需的所有信息,但我们特意将练习设计得较为通用,以鼓励您自主解决问题。您可以手动使用提供的已包含解的模型文件检查您的结果,或使用 比较工具 准确识别差异。
- 在本课程的第一部分,您已使用全自动方法构建了母线板教程模型。现在,请使用带预定义耦合的手动方法定义该模型的物理特性。请参考以下 文档 定义物理场设置。可供下载的几何模型文件:busbar.mphbin。
- 在本课程的第一部分,您已使用全自动方法构建了自由对流教程模型。现在,请使用带预定义耦合的手动方法定义该模型的物理参数。请参考以下 文档 定义物理场设置。可供下载的几何模型文件:free_convection.mphbin。
- 按照提供的 步骤 ,使用带预定义耦合的手动方法构建母线冷却教程模型。可供下载的几何模型文件:busbar_box.mphbin。
请提交与此页面相关的反馈,或点击此处联系技术支持。